Contrôle qualité automatisé · 2D & IA
Vision industrielle : automatiser le contrôle qualité de vos lignes
Des systèmes de vision industrielle sur mesure, du capteur à l'intelligence artificielle, conçus et intégrés par CIM Atlantique pour localiser, guider, identifier, mesurer et inspecter vos pièces. Intégrateur depuis 1992, éditeur du logiciel de vision par IA Deeper.

Qu'est-ce que la vision industrielle ?
La vision industrielle applique le contrôle informatique à la production et à la recherche. Elle repose sur une combinaison de matériel et de logiciel qui fournit aux outils de détection des directives opérationnelles précises. Fondée sur l'acquisition et le traitement d'images, elle est devenue indispensable pour relever les défis de l'Industrie 4.0 et garantir la réussite de vos processus de fabrication.
CIM Atlantique ne vend pas de composants isolés : nous concevons et intégrons des systèmes complets, de l'étude à la mise en service, et avons fait de la vision un cœur de métier, avec les grandes marques du marché et notre logiciel de vision par IA, Deeper.
Comment fonctionne un système de vision industrielle
Un système de vision associe des équipements de pointe et des algorithmes. Son fonctionnement suit généralement trois étapes clés.
- 01
Acquisition de l'image
Les caméras et capteurs enregistrent visuellement la pièce sous un éclairage spécifique, synchronisés avec le process.
- 02
Analyse et traitement
Les algorithmes de traitement d'image extraient les caractéristiques, mesurent les dimensions ou identifient les anomalies.
- 03
Prise de décision
Le système compare l'image au cahier des charges, valide la pièce ou active un mécanisme de rejet.
Les applications de la vision industrielle
La vision localise l'objet ou vérifie une caractéristique de la matière dans le champ du capteur grâce à la reconnaissance géométrique. Sans localisation fiable, impossible de guider, identifier, inspecter, compter ou mesurer.
Localisation des pièces
Le système reconnaît les pièces selon leur forme et leur dimension, malgré les variations d'apparence rencontrées en production.
Guidage
Détermination de la position et de l'orientation d'une pièce, en 2D ou 3D, pour qu'un robot la localise et l'aligne et assure un assemblage correct.
Identification
Marquage et traçabilité par OCR : codes-barres (1D), Data Matrix (2D), codes DPM et caractères imprimés. L'OCV vérifie la qualité d'impression.
Mesure
Mesure des distances entre points ou emplacements géométriques et vérification de la conformité aux spécifications, avec déclenchement du rejet si besoin.
Que retrouve-t-on dans ces systèmes ?
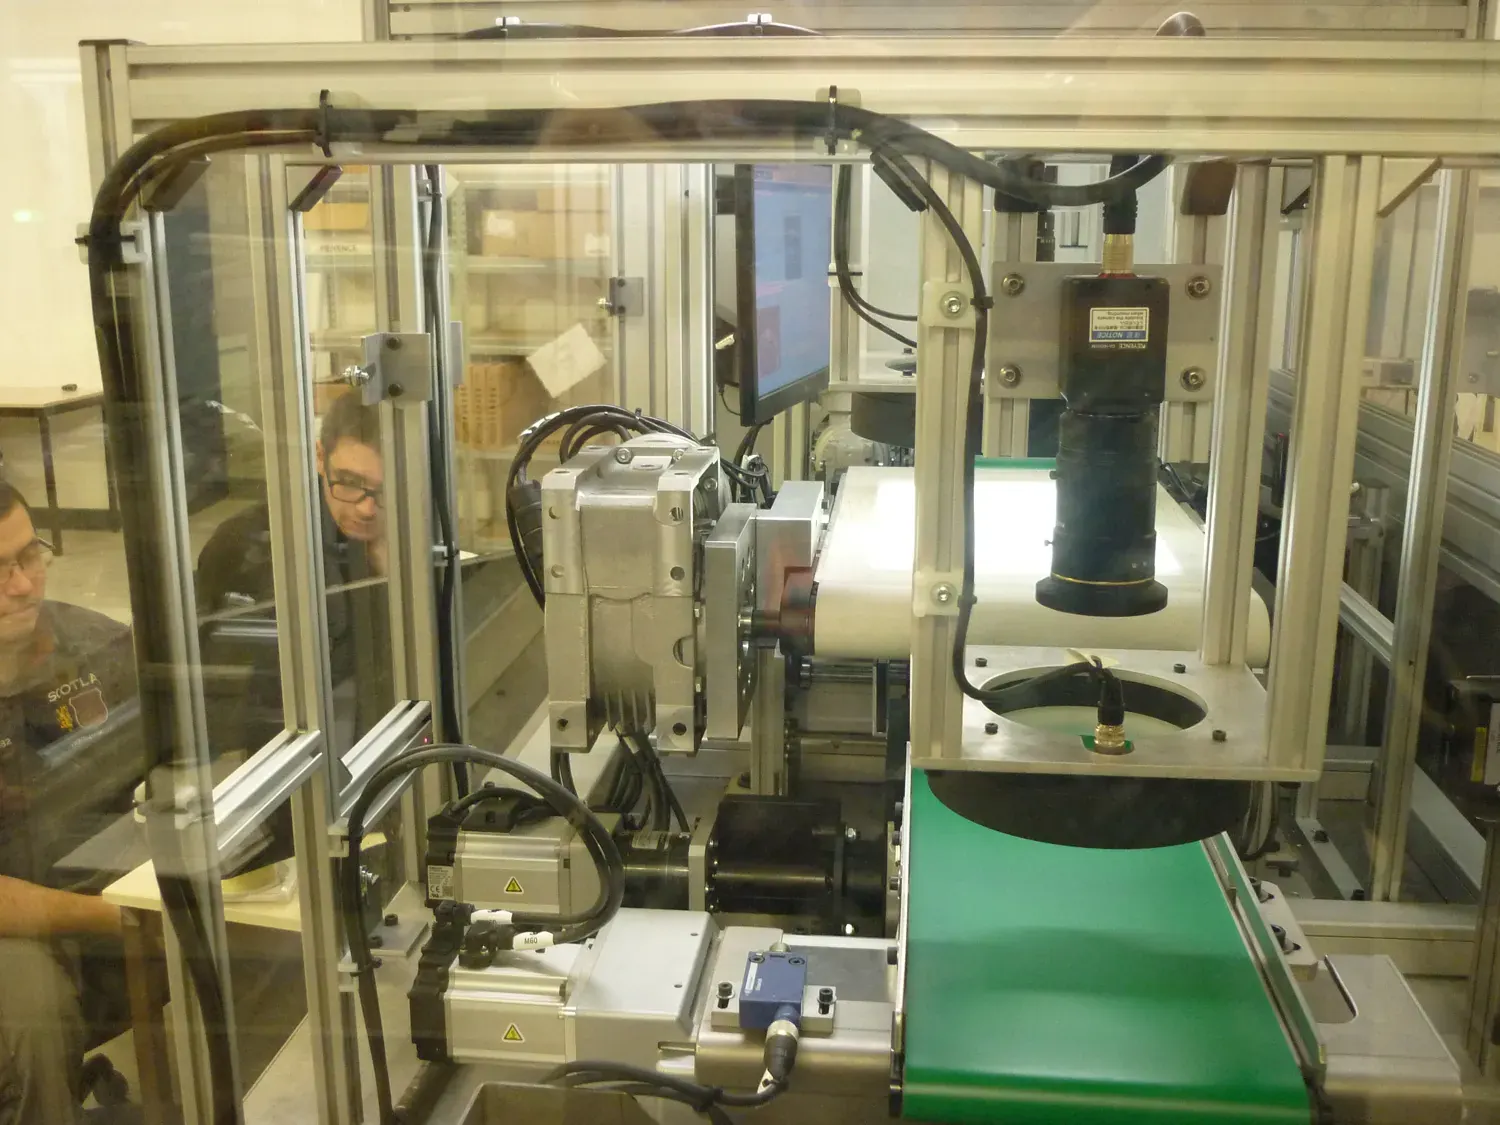
De la mise en lumière de la pièce jusqu'au traitement automatisé des données visuelles, le système comprend plusieurs éléments clés.
L'éclairage
Facteur crucial de performance : l'image analyse la lumière réfléchie par l'objet. La source doit être soigneusement positionnée pour optimiser la qualité des images.
L'optique
Elle capture l'image et la transmet au capteur, influençant directement la résolution. Deux types : interchangeable (montures C ou CS) ou fixe.
La caméra
Choisie selon la résolution en mégapixels, la sensibilité, l'interface (USB 3.0, GigE ou Camera Link) et le spectre requis (2D, 3D ou thermique).
Le traitement
Extraction d'informations à partir de l'image, OCR compris : acquisition, localisation, mesures, comparaison aux spécifications et prise de décision, sur PC externe ou logiciel autonome.
Les différents types de vision
Il existe trois grandes catégories de solutions de détection, choisies selon la pièce, son mouvement et le défaut à voir.
- Vision 1D — analyse un signal ligne par ligne plutôt que l'image complète, en comparant des groupes de lignes successives. Idéale pour la matière traitée en continu : papier, métal, plastique, rouleaux non tissés.
- Systèmes matriciels et linéaires (2D) — les systèmes linéaires excellent sur les produits cylindriques : la rotation de la pièce devant un seul capteur linéaire acquiert toute la surface, et s'adapte aux espaces restreints.
- Vision 3D — plusieurs caméras ou capteurs laser de déplacement. En guidage robotique, le 3D informe le robot de l'orientation exacte ; la triangulation localise les objets dans l'espace.
Les avantages de la vision industrielle
Intégrer un système de vision transforme la chaîne de fabrication en apportant des bénéfices mesurables.
Optimisation de la qualité
Automatisation des contrôles pour une qualité constante et de très hautes performances sur l'ensemble de la production.
Sécurisation de la production
En détectant les moindres anomalies, la machine active immédiatement le rejet et vise le « zéro défaut ».
Flexibilité opérationnelle
Associée à des logiciels performants, la vision apporte flexibilité, gain de temps et adaptation rapide aux variations de production.
Simulateur de ROI — Vision industrielle
Estimez vos économies en automatisant votre contrôle qualité.
Estimation indicative : ~70 % de réduction des rebuts et ~80 % du coût d'inspection manuelle après automatisation. Une étude personnalisée affine ces chiffres selon votre ligne.
Renseignez vos coûts mensuels puis lancez le calcul pour découvrir votre économie potentielle.
Économie estimée
0 € / an
0 € économisés par mois
Deeper, la vision industrielle par IA
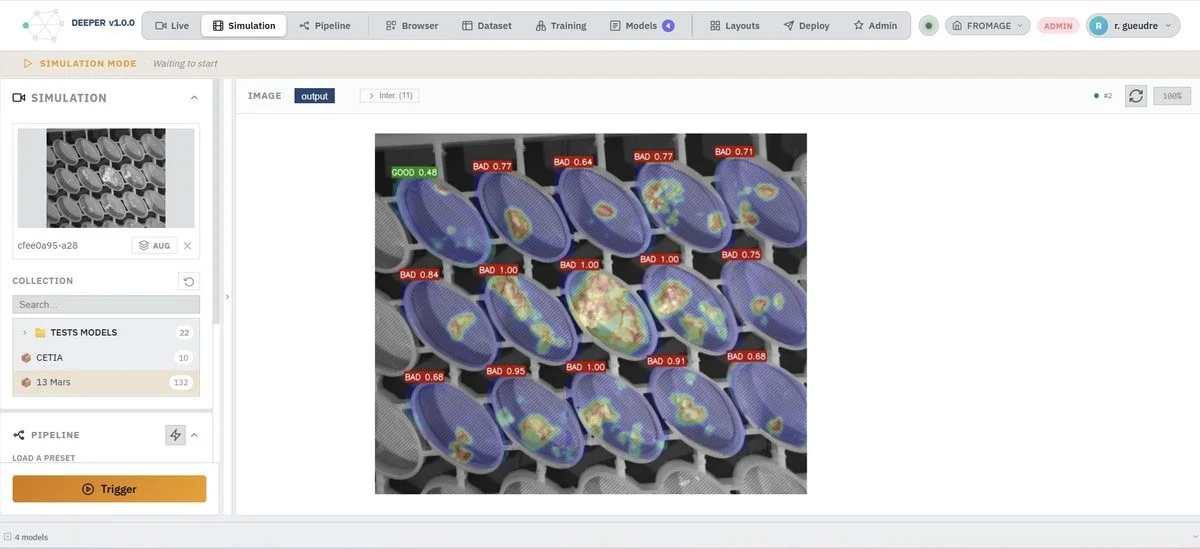
La vision classique s'appuie sur des règles mathématiques et des paramètres « si-alors » prédéfinis. La vision par IA, via le deep learning de Deeper, s'affranchit de ces règles fixes : le système apprend et s'adapte de manière autonome à partir d'une base d'exemples.
- Détection généralisée par apprentissage supervisé, pour des défauts variables ou subtils
- Analyse en quasi-temps réel, environ 60 images/seconde par caméra
- Meilleur équilibre entre vrais défauts détectés et faux rejets
- Changements de campagne quasi instantanés, sans code
- Clés en main : de la conception à la mise en service par nos ingénieurs
En savoir plus sur Deeper · Deep Lighting, l'éclairage anti-reflets
Nos réalisations en vision industrielle
Des projets concrets, des résultats mesurés. Voici comment notre logiciel Deeper résout, par le deep learning, des problèmes de contrôle qualité et de guidage robot que la vision conventionnelle ne sait pas traiter.
 01
Détection de défauts sur planches de bois
En sortie de raboteuse, Deeper qualifie chaque planche en temps réel et distingue les nœuds « moustaches » des nœuds classiques — une nuance hors de portée de la vision à règles. La localisation du défaut est prise en compte pour éviter les déclassements abusifs.
 02
Détection de positions de gobs en verre (dynamique)
Localiser en temps réel la position (X, Y) de gobs en verre sur un convoyeur métallique — matière peu contrastée, sans éclairage dédié — pour guider un robot de préhension là où la vision classique échouait.
Voir le détail technique
Contexte & problématique
Dans l'industrie du verre, la manipulation automatisée en sortie de production exige de localiser précisément chaque pièce avant de la confier à un robot. L'objectif : déterminer en temps réel la position (X, Y) de chaque gob en mouvement, puis transmettre ces coordonnées à un robot chargé de les saisir.
Le défi technique
Le verre est une matière très peu contrastée et de faible opacité. D'un gob à l'autre, les reflets font varier l'aspect perçu : deux pièces identiques peuvent apparaître très différemment. Le convoyeur métallique n'offrait quasiment aucun contraste, et il était impossible d'intégrer un éclairage dédié — alors que l'éclairage est habituellement le premier levier d'un système de vision. Une approche classique par seuillage ou règles géométriques était vouée à l'échec.
La solution CIM
Un outil de vision reposant sur l'apprentissage supervisé (machine learning) : le modèle a été entraîné directement sur les gobs en verre pour les localiser de façon fiable, indépendamment des reflets et du manque de contraste. Au-delà de la détection, c'est un système de tracking — les positions des gobs en mouvement sont renvoyées en continu au robot. Un ordonnancement des prises priorise les positions à saisir pour réduire les déplacements inutiles et accélérer la cadence.
Technologies mises en œuvre
- Vision par apprentissage supervisé, entraînée sur les gobs en verre
- Détection de position (X, Y) en dynamique sur convoyeur (tracking)
- Guidage d'un robot de préhension à partir des positions fournies
- Ordonnancement des prises pour optimiser les trajectoires du robot
- Fonctionnement sans éclairage dédié, sur fond métallique très peu contrasté
Voir la vidéo en action
 03
Contrôle d'ailes & manchons de poulets
Sur convoyeur, en sortie de découpe et de retrousseuse aériens, Deeper classe chaque manchon en temps réel et signale les défauts — jusqu'à la simple nuance de rouge d'une hémorragie — sans ralentir la ligne.
Voir le détail technique
Contexte & problématique
En transformation de volaille, le contrôle qualité avant conditionnement est un enjeu de qualité produit et de sécurité alimentaire. Les cadences sont élevées et le contrôle visuel humain atteint vite ses limites en régularité. Le système devait détecter et classer plusieurs familles de défauts — hématomes et hémorragies, marque de fouet, plumes, os cassés ou apparents, manchons mal retroussés — en temps réel, à ~5 000 pièces/heure, sur un produit biologique irrégulier.
Le défi technique
D'abord la variabilité géométrique : deux manchons ne se ressemblent jamais tout à fait. Ensuite, la finesse de certains défauts — la différence entre une pièce saine et une hémorragie se joue parfois sur une simple nuance de rouge. D'où une approche par classification en deep learning, entraînée sur les différentes classes de défauts, qui a nécessité une importante campagne de prise de données annotées.
Le défi matériel
Les modèles de deep learning étaient volumineux et devaient produire leurs résultats en acquisition continue, quasi en streaming, pour suivre la cadence. Concilier des modèles lourds avec une inférence en temps réel imposait une architecture matérielle puissante, articulée autour d'un GPU dimensionné en conséquence, et un travail poussé d'optimisation des modèles pour maximiser le débit sans dégrader la précision.
Technologies mises en œuvre
- Classification multi-défauts en deep learning (Deeper)
- Acquisition en temps réel à ~5 000 pièces/heure
- Détection de défauts fins, jusqu'à la nuance de couleur
- Intégration sur convoyeur, en sortie de découpe et de retrousseuse aériens
- Architecture GPU et modèles optimisés pour l'inférence en flux continu
Voir la vidéo en action
 04
Détection de positions de flacons (dynamique)
Pour un dépackeur robotisé, Deeper détecte position et orientation (X, Y, θ) de flacons en verre malgré reflets, ombres de croisillons et éclairage non homogène — là où les outils de blob du marché échouaient.
Voir le détail technique
Contexte & problématique
En parfumerie-cosmétique, l'alimentation des lignes de remplissage commence souvent par un dépacking : extraire les flacons de leurs contenants pour les déposer sur les convoyeurs. CIM a développé le logiciel de vision d'un dépackeur robotisé : des robots saisissent les flacons dans des cartons à croisillons ou des barquettes thermoformées. L'enjeu : localiser en temps réel chaque flacon (X, Y, θ) pour transmettre les coordonnées de prise au robot, avec une cinquantaine de références et des changements de format ultra-rapides.
Le défi technique
Les solutions classiques basées sur la détection de formes (blob) et des règles fixes échouaient. Le verre génère de forts reflets variables d'un flacon à l'autre ; l'éclairage n'était pas homogène ; les cartons à croisillons projetaient des ombres. Pour un même flacon, l'image pouvait varier fortement — il fallait une approche capable d'apprendre la variabilité d'aspect plutôt que de s'appuyer sur des règles figées.
La solution CIM
Un outil reposant sur l'apprentissage supervisé via Deeper. Entraîné sur les flacons, le système les localise malgré reflets, ombres et variations d'éclairage. Atout majeur : une seule configuration d'éclairages et de caméras suffit à gérer l'ensemble des références, et la création de nouveaux formats reste simple et rapide. Le système fonctionne en tracking et un algorithme ordonne les positions de prise avant de les transmettre au robot.
Technologies mises en œuvre
- Vision par apprentissage supervisé (Deeper), entraînée sur les flacons
- Détection de position et orientation (X, Y, θ) en dynamique (tracking)
- Gestion d'une cinquantaine de références avec une seule configuration
- Contenants variés : cartons à croisillons et barquettes thermoformées
- Ordonnancement des positions de prise transmises au robot de dépacking
Voir la vidéo en action
 05
Inspection d'incisés sur fonds de flacons
Une machine dédiée détecte incisés, bouillons et calcinés sur toute la périphérie du fond — des défauts qu'aucun système conventionnel ne savait détecter — en maîtrisant les faux positifs par filtrage temporel.
Voir le détail technique
Contexte & problématique
Dans la verrerie pour parfumerie et spiritueux, le moindre défaut sur un flacon est rédhibitoire, et le fond est une zone particulièrement critique et difficile à inspecter. Il fallait détecter des incisés (petites cassures dans le fond), des bouillons et des calcinés, sur toute la périphérie. Trois contraintes : une cadence de ~120 flacons/minute, des centaines de références avec changements de campagne fréquents, et surtout le fait qu'un incisé n'est visible que sous un angle bien particulier.
Le défi technique
Comme l'incisé n'apparaît que sous un certain angle, il fallait une acquisition temps réel couvrant toute la périphérie sans angle mort : 8 caméras en flux vidéo à 25 i/s chacune. Le piège majeur, les faux positifs : sous certains angles, les joints de moule ressemblent à s'y méprendre à des incisés. Enfin, gérer des centaines de références imposait un entraînement sur un très grand nombre de flacons et un changement de campagne simple et rapide.
La solution CIM
Une solution de vision par deep learning (Deeper), entraînée sur un large panel de références. Filtrage temporel des faux positifs : un défaut n'est validé que s'il apparaît sur un nombre suffisant de frames consécutives — les vrais incisés persistent davantage que les joints de moule, ce qui les discrimine. Auto-calibration par référence : à chaque changement de campagne, le passage d'une trentaine de flacons suffit à calibrer les seuils de chaque caméra.
Technologies mises en œuvre
- 8 caméras en flux vidéo, 25 i/s, couvrant toute la périphérie du fond
- Vision par deep learning Deeper, entraînée sur des centaines de références
- Filtrage temporel : validation sur N frames consécutives (incisé / joint de moule)
- Auto-calibration des seuils par référence (~30 flacons par campagne)
- Convoyeur à coincement réglable & éjection par soufflage
Voir la vidéo en action
 06
Contrôle de complétude de sandwichs
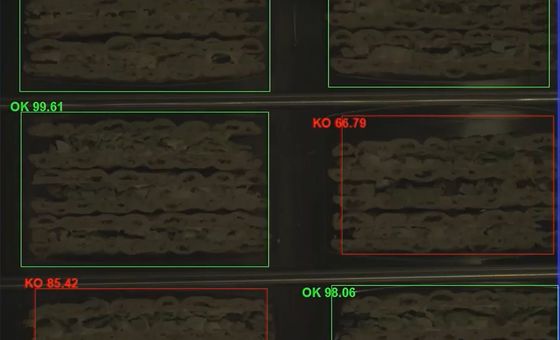
Sur ligne traiteur, Deeper vérifie que chaque sandwich triangle est complet et signale en temps réel toute tranche de pain ou garniture manquante — sans ralentir la cadence.
Voir le détail technique
Contexte & problématique
En fabrication de sandwichs triangle (type « club »), le contrôle de complétude avant conditionnement garantit la conformité du produit : chaque sandwich doit comporter toutes ses tranches de pain et toutes ses garnitures. À cadence industrielle, un contrôle visuel humain est fastidieux et manque de régularité, et certaines absences — une tranche oubliée, une garniture incomplète — sont difficiles à repérer de façon fiable.
Le défi technique
Le produit est souple et variable : d'un sandwich à l'autre, l'aspect, la position et la déformation changent. Il fallait distinguer de façon robuste un sandwich complet d'un sandwich auquel il manque un élément, malgré cette variabilité, et le faire au rythme de la ligne.
La solution CIM
Un contrôle par apprentissage supervisé (Deeper), entraîné sur des exemples de sandwichs conformes et non conformes. Le système détecte l'absence d'une tranche de pain ou d'une garniture et signale les sandwichs incomplets en temps réel, pour les écarter avant conditionnement.
Technologies mises en œuvre
- Vision par deep learning Deeper, entraînée sur des sandwichs conformes / non conformes
- Détection de manque : tranche de pain, garniture
- Contrôle en temps réel sur la ligne, sans ralentir la cadence
- Signalement des sandwichs incomplets pour écartement avant conditionnement
Voir la vidéo en action
 07
Relecture OCR sur films plastiques
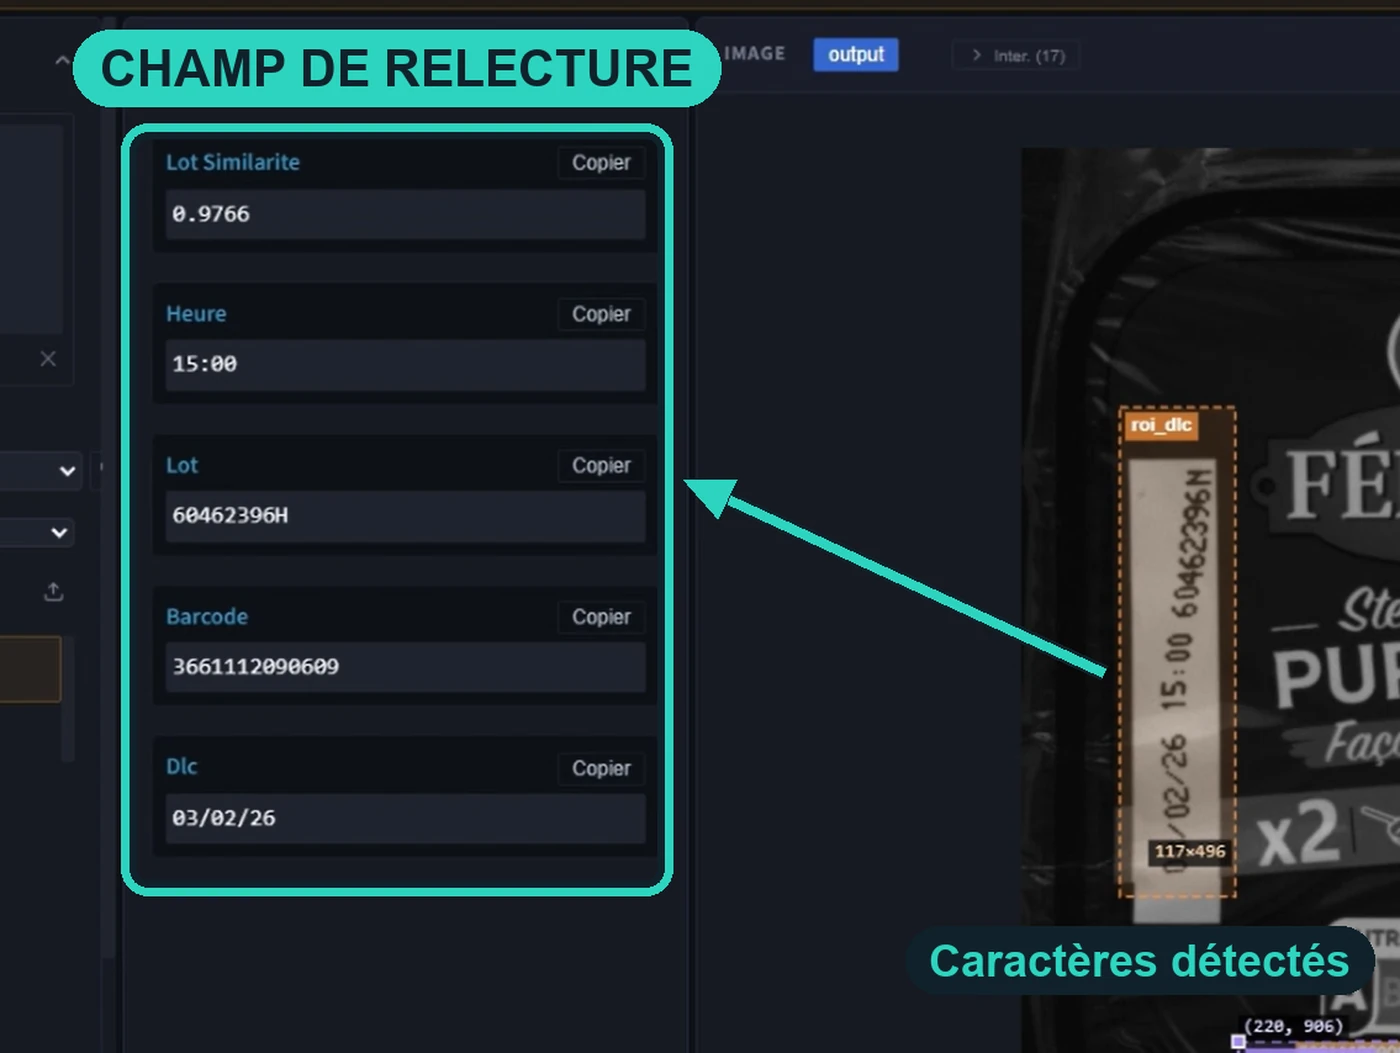
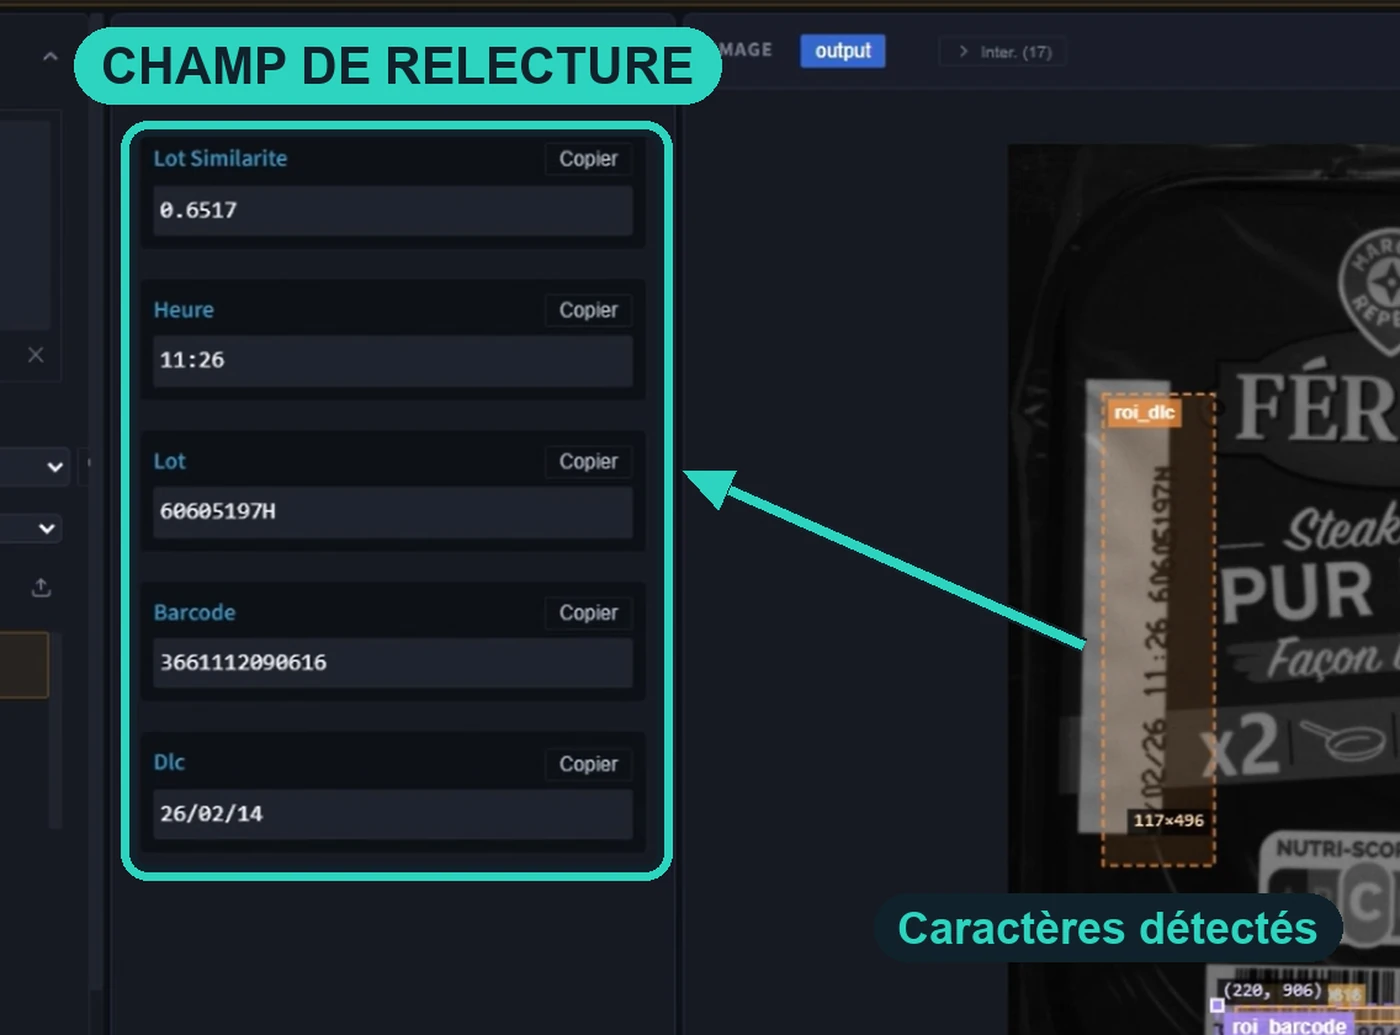
Relire à la volée la DLC, l'heure, le n° de lot et le code-barres imprimés en jet d'encre sur le film d'une barquette — malgré reflets, reliefs du film et caractères irréguliers — et contrôler leur cohérence en ~1 seconde.
Voir le détail technique
Contexte & problématique
En conditionnement agroalimentaire, chaque barquette filmée porte une impression jet d'encre réalisée à la volée : date limite de consommation (DLC), heure, n° de lot, et code-barres. Il faut relire ces informations en ligne et vérifier leur cohérence — bon lot, bonne date — avant expédition. Or cette impression est tout sauf régulière.
Le défi technique
L'espacement et le positionnement des caractères varient fortement d'une barquette à l'autre : caractères serrés, police difficile à relire, texte parfois décalé hors de l'encart blanc prévu pour l'impression (voire sur un rabat latéral, à la verticale). De plus, le support est un film plastique à reliefs et forts reflets — un biais majeur pour n'importe quel système de lecture.
La solution CIM
Une étape de polarisation de l'image, via des caméras polarisantes, supprime les reflets sur l'ensemble du film pour qu'ils ne faussent plus la détection. Des régions d'intérêt (ROI) sont ensuite définies et positionnées dans l'image (zone DLC, zone code-barres). Deeper relit les caractères — même hors de la zone blanche — et vérifie la cohérence entre ce qui est imprimé sur le film et la valeur relue. La relecture complète s'effectue en ~1 seconde.
Technologies mises en œuvre
- Caméras polarisantes + étape de polarisation de l'image (anti-reflets sur tout le film)
- OCR / OCV par deep learning (Deeper), robuste à l'irrégularité du jet d'encre
- ROI configurables : DLC, heure, lot, code-barres
- Contrôle de cohérence film ↔ valeur relue
- Relecture ~1 s par barquette
Exemples (mode Simulation Deeper) — la flèche relie les caractères détectés sur le film au champ de relecture
 08
Détection de défauts sur fromages
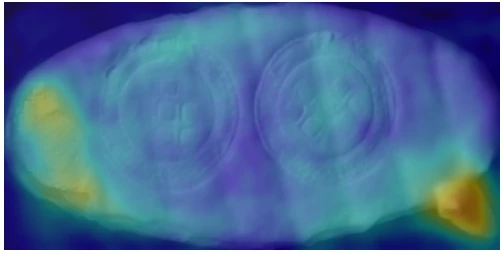
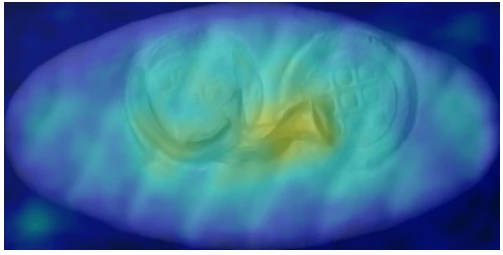
Écarter en ligne les fromages non conformes — corps étrangers, fissures, moisissures, fleur humide, manque ou surplus de matière, défauts de forme — à partir d'un modèle entraîné uniquement sur des pièces conformes.
Voir le détail technique
Contexte & problématique
Sur une ligne d'emballage automatisée de fromages à pâte molle, il faut écarter les pièces non conformes avant conditionnement. Les défauts sont nombreux et variés — défauts de surface (fissures, coupe, moisissures, taches, fleur humide, dépôt de croûte, morceaux détachés, corps étrangers…) et défauts de forme (casquettes, dos d'âne, cuvette, bout en bec) — et un contrôle visuel humain exhaustif à cadence ligne est difficile.
Surface : détection d'anomalies
Pour la surface, CIM utilise de la détection d'anomalies en apprentissage auto-supervisé : le modèle est entraîné uniquement sur des pièces conformes et signale tout écart, sans constituer de base de défauts. Deux modèles (caméra du dessus et caméra de côté), ~50 ms d'inférence chacun. La performance dépend avant tout de la qualité des données de pièces conformes ; pas de réentraînement en production (sauf évolution des défauts acceptés).
Forme : segmentation
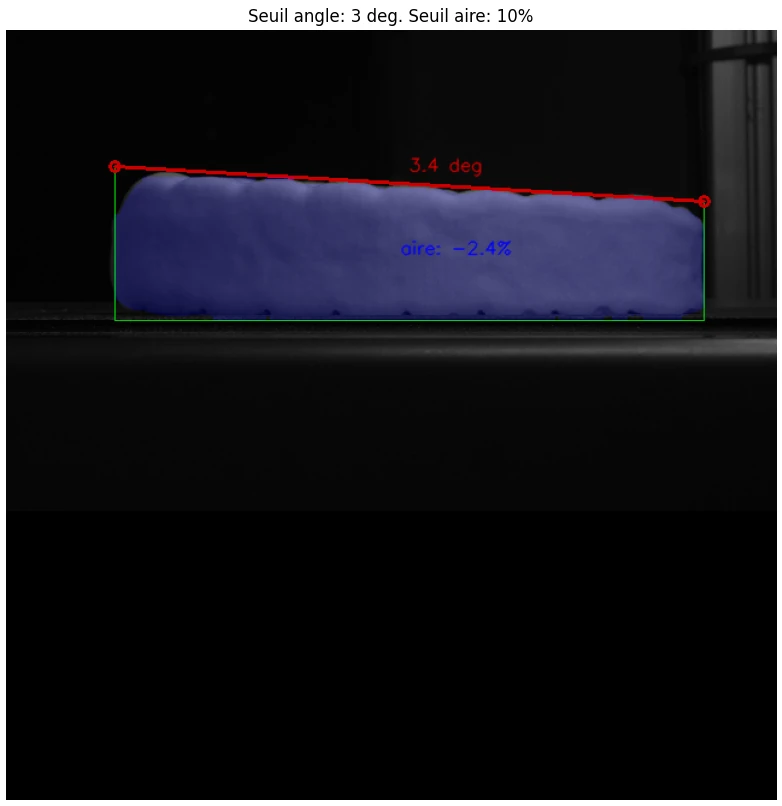
Pour la forme, une segmentation du produit permet d'analyser son masque et de mesurer son écart à la moyenne statistique des pièces conformes — seuils d'angle et d'aire (ex. casquettes). Deux modèles de segmentation (caméras de côté et verticale).
Résultats (POC) & configuration
> 94 % d'accuracy sur les défauts les plus représentatifs en détection d'anomalies, > 96 % en apprentissage supervisé (fleur humide). La plupart des défauts étant visibles sur plusieurs caméras, la combinaison des vues améliore encore la détection.
- 4 caméras 2 MP monochrome (GigE, 1920×1200) en caissons inox IP69K
- 4 barrettes LED IP69K · éclairage dédié
- PC avec GPU · automate Siemens S7-1500F · IHM tactile durcie
- Conçu pour l'environnement agroalimentaire lavable
Exemples (preuve de concept)
Un projet de contrôle qualité ou de guidage par vision ?
Nos ingénieurs étudient votre besoin — même sur des contrôles que la vision conventionnelle ne sait pas traiter — et vous proposent la solution adaptée.
FAQ — Vision industrielle
Quelle est la constitution d'une approche de vision industrielle ?
Un système standard se compose d'un éclairage adapté à la pièce, d'une optique précise, d'une caméra ou d'un capteur (matriciel, linéaire ou 3D) et d'un système informatique équipé d'un logiciel de traitement d'images.
Quels sont les avantages de la vision industrielle ?
Elle permet d'automatiser le contrôle qualité pour le rendre fiable, de réduire drastiquement les rebuts, d'accélérer les cadences de production sans fatigue et de garantir la conformité des produits en sortie de ligne.
Qui utilise la vision industrielle ?
Elle est omniprésente dans de nombreux secteurs de pointe : l'industrie automobile, l'agroalimentaire, l'aéronautique, la cosmétique, la logistique et l'industrie pharmaceutique.
Quelles sont les applications possibles avec les solutions de vision ?
Localisation de pièces sur convoyeur, guidage robotique spatial (2D ou 3D) pour la manipulation, lecture de codes et de caractères (OCR/OCV) pour la traçabilité, inspection de défauts et prise de mesures dimensionnelles.
Qu'apporte le deep learning par rapport à la vision classique ?
Contrairement à la vision classique basée sur des règles géométriques strictes, le deep learning (IA) apprend par l'exemple. Il s'adapte de manière autonome aux variations visuelles complexes et imprévisibles des pièces à inspecter.
Automatisez votre contrôle qualité avec la vision industrielle
Parlons de votre ligne de production : nos ingénieurs conçoivent la solution de vision adaptée à vos pièces, vos cadences et vos défauts à détecter. Quelques images de vos pièces suffisent pour démarrer.
Envoyer un cahier des charges
